AMRs na Intralogística: O Que São e Onde se Encaixam
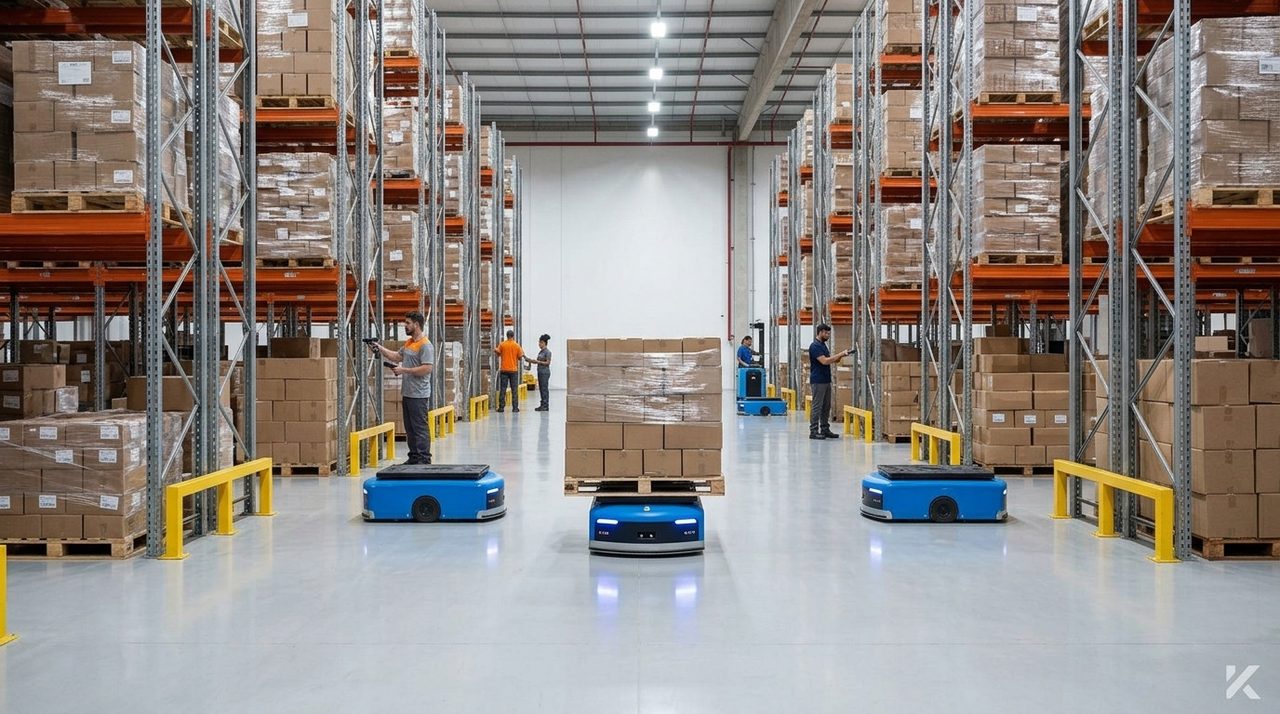
A movimentação interna de mercadorias consome uma fatia considerável do tempo operacional de qualquer armazém. Em operações tradicionais, estimativas de mercado apontam que os operadores gastam de 50% a 70% de suas jornadas apenas se deslocando entre corredores para buscar ou guardar itens. Nesse cenário, os AMRs (Autonomous Mobile Robots, ou Robôs Móveis Autônomos) surgem como uma alternativa tecnológica viável para assumir o transporte de cargas de baixa complexidade e alta repetitividade dentro da intralogística.
Diferente dos antigos AGVs (Automated Guided Vehicles), que exigem caminhos físicos rígidos demarcados por fitas magnéticas ou sensores no piso, os AMRs utilizam sensores de bordo, câmeras e tecnologia LiDAR para mapear o ambiente tridimensional em tempo real. Eles calculam rotas dinâmicas, desviam de obstáculos temporários (como paletes deixados no corredor ou operadores trabalhando) e recalculam o trajeto sem travar a operação. Suas aplicações típicas envolvem a movimentação de paletes das docas para áreas de pulmão, o transporte de caixas da zona de picking para a área de consolidação de pedidos e o abastecimento contínuo de linhas de embalagem.
A Sinergia Indispensável: KS-WMS como Base para AMRs
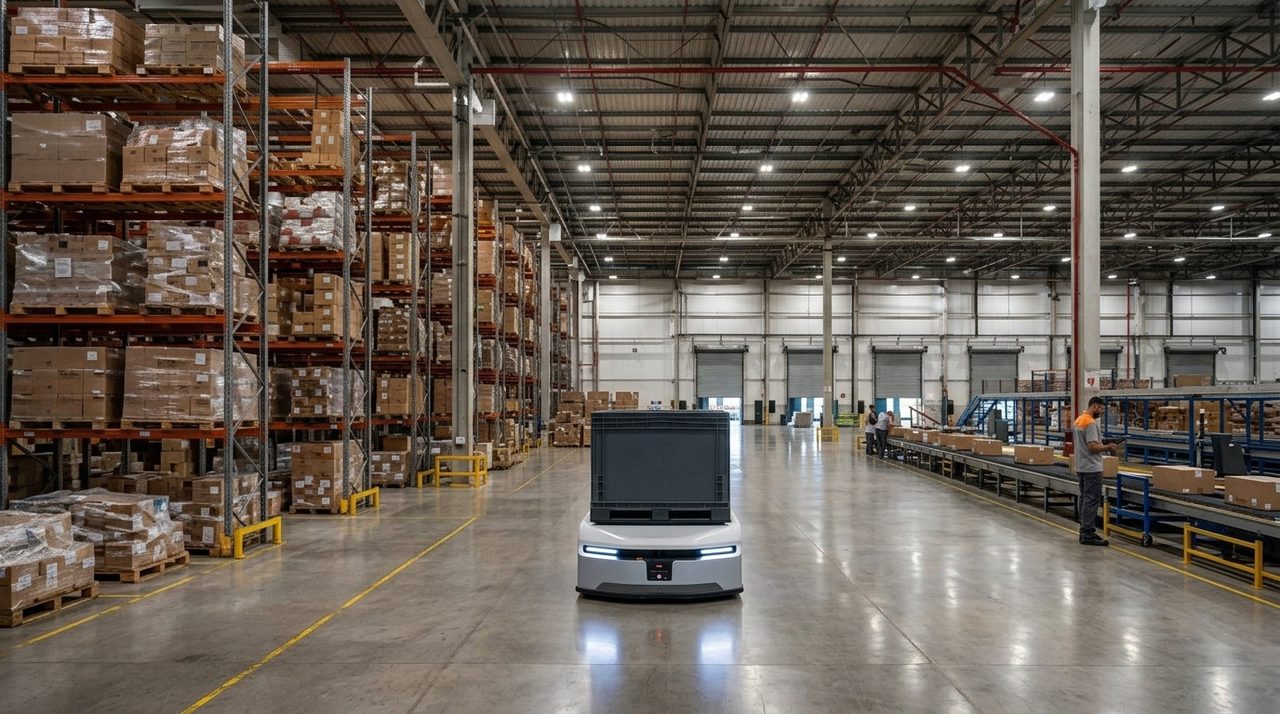
A implantação de robôs móveis sem uma camada robusta de software de execução gera apenas ilhas de automação ineficientes. O AMR, por si só, sabe navegar de um ponto A a um ponto B de forma segura. Ele não possui, contudo, a visão do inventário, a prioridade dos pedidos de venda ou o sequenciamento de carregamento de veículos na expedição. É o Planilha, ERP ou WMS? Entenda qual sistema é certo para sua logística que fornece essa inteligência centralizada.
A integração entre o KS-WMS e a frota de AMRs ocorre por meio de APIs ou sistemas de gerenciamento de frotas (FMS – Fleet Management System). O KS-WMS traduz as ordens de movimentação em tarefas específicas. Quando um lote de picking é gerado, o KS-WMS não envia apenas um operador com coletor RF para a área de separação. Ele instrui o AMR a se posicionar no local exato de entrega da caixa coletora, sincronizando o trabalho humano com a movimentação automatizada. Alessandro (TI) costuma destacar que a latência e a consistência das APIs do KS-WMS são essenciais para evitar atrasos nas respostas dos robôs, garantindo que as atualizações de saldo e endereço de estoque ocorram em tempo real na base de dados, mantendo a integridade operacional offline quando necessário em coletores móveis conectados via KS-MOB.
Sua Operação Está Pronta? Critérios Objetivos de Avaliação
A decisão de investir em robôs móveis não deve ser pautada pelo apelo estético da tecnologia, mas por critérios operacionais estritos de viabilidade técnica. O primeiro critério a ser analisado é a padronização das unidades de carga. AMRs exigem paletes em bom estado, gaiolas ou caixas organizadoras de tamanho uniforme. Variações dimensionais excessivas ou embalagens avariadas inviabilizam o transporte robótico seguro.
O segundo critério envolve as condições físicas das vias de tráfego. O piso do centro de distribuição deve ser plano, com declividades mínimas (geralmente abaixo de 2% a 3%, dependendo do fabricante do AMR) e livre de buracos ou fendas profundas. Adicionalmente, corredores de trânsito compartilhado entre humanos, empilhadeiras tradicionais e robôs exigem larguras mínimas seguras para evitar colisões e paradas constantes por segurança dos sensores. Por fim, o nível de organização do armazém é o divisor de águas. Operações que sofrem com furos frequentes de inventário ou que carecem de um Endereçamento de Estoque com WMS: Como Redesenhar o Layout do CD Antes de Pagar por Mais Metragem consolidado não estão prontas para a automação. Automatizar o caos apenas acelera a ocorrência de erros operacionais.
| Fator de Avaliação | Operação Não Pronta (Manual) | Operação Pronta para AMR |
|---|---|---|
| Padronização de Carga | Paletes quebrados, caixas heterogêneas e volumes irregulares. | Gaiolas padronizadas, paletes normatizados e caixas de dimensões fixas. |
| Qualidade do Piso | Presença de buracos, trincas profundas e inclinações acima de 5%. | Piso industrial liso, nivelado, sem fendas e com inclinação controlada. |
| Maturidade do Sistema | Controle via planilhas ou ERP genérico sem controle real de endereços. | KS-WMS ativo, com acurácia de inventário alta e endereçamento em tempo real. |
Obstáculos e Realidades da Implantação de AMRs
Mapear a área de tráfego e colocar robôs para rodar em um ambiente de demonstração é consideravelmente mais simples do que manter a operação estável em regimes de três turnos de trabalho. Um dos principais obstáculos práticos está no dimensionamento inadequado da frota. Sem analisar a variabilidade da demanda, picos sazonais e o tempo necessário para recarga das baterias (charging profile dos equipamentos), muitas empresas acabam com gargalos operacionais inesperados durante períodos de alta atividade.
A gestão de mudanças é outro fator crítico frequentemente ignorado pela liderança de intralogística. Operadores humanos podem ver a chegada de robôs com desconfiança, resultando em barreiras de engajamento ou manuseio incorreto dos painéis de chamada. O treinamento contínuo deve focar em posicionar o AMR como um assistente que elimina o esforço físico pesado do deslocamento, liberando o colaborador para tarefas de maior valor agregado, como a conferência fina de lotes ou o picking de itens fracionados complexos. Toda automação exige um plano de contingência operacional detalhado para lidar com eventuais quedas de rede de comunicação sem paralisar o faturamento da empresa.
Decidindo o Próximo Passo: Um Roteiro para a Automação Inteligente
O caminho para a automação de processos internos deve ser gradual e baseado em dados concretos. O primeiro passo consiste em realizar um diagnóstico profundo do fluxo de movimentação do armazém, identificando as principais rotas de transporte e medindo os tempos associados a essas tarefas de baixo valor. Para essa análise, é indispensável o uso de dados de movimentação históricos gerados por um WMS bem configurado.
Em seguida, recomenda-se a estruturação de um projeto piloto (prova de conceito – PoC) limitando a aplicação de AMRs a uma rota específica do centro de distribuição, como o transporte de devoluções validadas até o estoque principal. Essa abordagem permite testar as interfaces de integração do KS-WMS, avaliar o comportamento físico dos robôs em vias reais e mensurar o ganho de tempo de tráfego, servindo de base empírica segura antes do investimento macro em frotas complexas de robôs. Ao analisar a evolução histórica de sua eficiência, consulte sempre os KPIs de WMS: Como Escolher Indicadores no Armazém para garantir a rastreabilidade do investimento.
Principais Aprendizados
- AMRs utilizam navegação dinâmica e sensores integrados, diferenciando-se dos AGVs que dependem de guias físicas instaladas no piso.
- A integração via APIs robustas com o KS-WMS é essencial para que os robôs recebam as prioridades de tarefas com base nos fluxos ativos do armazém.
- A qualidade do piso, a padronização das cargas e a precisão do endereçamento de estoque são requisitos mínimos de prontidão operacional.
- O treinamento das equipes de CD e a criação de planos de contingência robustos impedem que falhas temporárias parem o escoamento de pedidos.
- A execução de projetos pilotos reduz o risco financeiro e assegura a viabilidade técnica da automação na intralogística.
Quer entender em qual estágio de maturidade técnica sua intralogística se encontra para receber tecnologias de movimentação autônoma? Entre em contato com nossos especialistas e conheça a arquitetura de integração do KS-WMS.
Perguntas Frequentes (FAQ)
Qual a principal diferença prática entre um AMR e um AGV?
O AGV navega preso a linhas físicas ou trilhos fixados no piso do CD. Se houver um obstáculo, ele para e aguarda a desobstrução. O AMR navega de forma autônoma por meio de mapas digitais gravados e sensores LiDAR de bordo, permitindo desviar de barreiras dinâmicas de forma ativa, sem travar o corredor.
É possível implantar AMRs sem ter um WMS ativo?
Tecnicamente, os robôs conseguem se mover por rotas fixas pré-programadas em seus próprios softwares de frota. Contudo, sem a conexão ativa com o KS-WMS, eles operam sem sincronia com as variações reais do estoque, prioridades de faturamento e sequenciamento de picking, o que anula grande parte dos ganhos de produtividade almejados.
Qual o payback médio estimado para projetos de robôs móveis no Brasil?
Os projetos de implementação de AMRs costumam apresentar um payback de mercado estimado em um range médio de 24 a 36 meses. Essa variação depende diretamente do volume de turnos operacionais ativos na empresa (operações de 3 turnos tendem a amortizar o investimento mais rápido devido ao alto uso do ativo) e do custo da mão de obra local de transporte manual.
Como o KS-WMS se integra fisicamente aos AMRs?
A integração ocorre por meio de trocas de mensagens via API RESTful ou protocolos específicos de comunicação com o software de gerenciamento de frotas (FMS) do fabricante dos robôs. O KS-WMS decide a necessidade de movimentação de um palete ou caixa e envia o comando de criação de tarefa para o FMS, que por sua vez despacha o robô mais próximo ou de menor carga de bateria para executar o trabalho físico.

CPO – Chief Product Officer @kaizensolutionsbr
Especialista em WMS & Operações Logísticas